UWB 앵커와 VIO 융합을 통한 GPS 음영지역 장거리 드론 자율 탐사·복귀 기술
넥스트폼은 GPS와 사전 지도를 사용할 수 없는 동굴·터널 등 협소 통로 환경에서 드론이 스스로 진입·탐사하고 출발점까지 복귀할 수 있는 자율 항법 기술을 연구·개발했습니다.
본 기술은 비행 중 드론이 UWB 거리측정 앵커를 일정 간격으로 자가 배치하고, 카메라와 IMU를 활용하는 VIO(Visual-Inertial Odometry)와 UWB 거리 정보를 융합하여 장거리 비행에서 누적되는 위치 오차를 보정하는 방식입니다. 앵커 위치 역시 EKF-SLAM을 통해 함께 추정하도록 구성해 GPS가 없는 환경에서도 안정적인 복귀 항법이 가능하도록 했습니다.
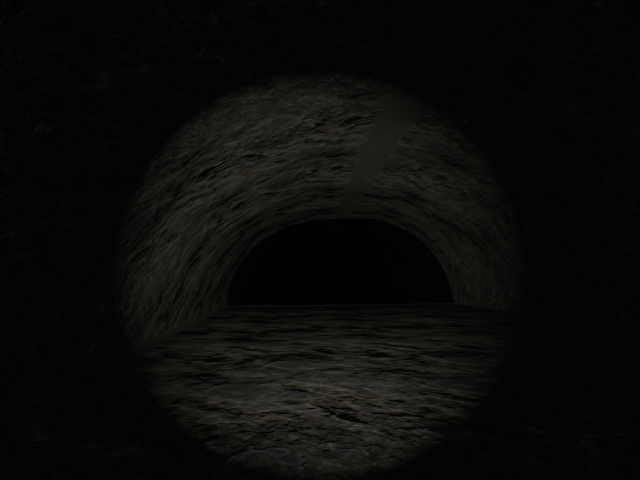
<자연 조명이 없는 화성의 동굴을 모사한 장면>
넥스트폼은 실제 비행 데이터를 활용한 대규모 오프라인 검증에서 VIO 단독 사용 시 약 108 m까지 발생하던 복귀 종점 오차를 UWB 앵커 융합을 통해 약 0.9~1.5 m 수준으로 감소시키는 결과를 확인했습니다. 또한 직선 비행보다 횡방향 관측성을 확보할 수 있는 벽-벽 사행(weaving) 경로가 항법 정확도를 크게 향상시키는 것을 검증했습니다.
<드론에 장착된 조명을 이용해 영상 항법을 수행하는 과정>
이후 넥스트폼은 ArduPilot SITL과 Gazebo 기반의 폐루프 비행 환경에서 실제 제어기·추정기·경로가 상호작용하는 조건까지 검증했습니다.
이 과정에서 발생한 위치 조향 발산, 횡방향 진동, 앵커 위치 편향 전파 등의 문제를 분석하고 자체 추정기 기반 조향, PD 제어, 앵커 초기화 및 불확실성 보정, 사행 경로 정책을 적용하여 안정성을 개선했습니다.
최종적으로 120 m 사행 코스에서 3회 연속 완주를 달성했으며, 250 m 편도·약 520 m 왕복 코스에서도 최초 정식 통과를 기록했습니다.
해당 비행에서는 벽 접촉 없이 임무를 수행하고 복귀 종점 오차 0.19 m를 달성했습니다.
이를 통해 넥스트폼은 GPS 거부 환경에서의 장거리 자율 탐사 및 복귀 항법 기술의 적용 가능성을 단계적으로 검증했습니다.
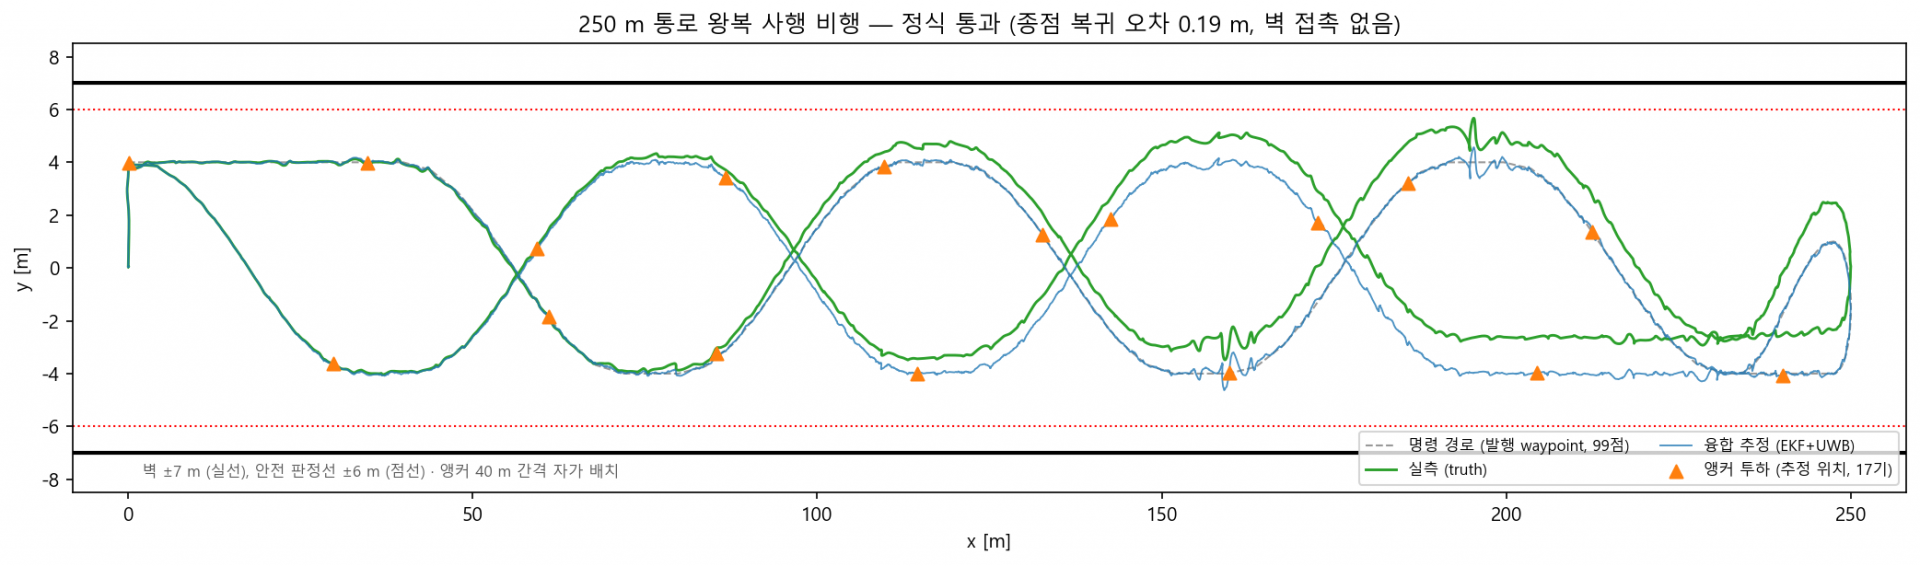
<의사 위성(빨간 삼각형)을 설치하면서 긴 동굴 속에서 Drift를 최소화하면서 왕복 비행한 결과>
향후에는 현재 확보한 항법·제어 기술을 기반으로 실제 드론 하드웨어 적용과 다양한 통로 및 비정형 환경으로의 확장을 추진할 계획입니다.
많은 관심 부탁드립니다!



UWB 앵커와 VIO 융합을 통한 GPS 음영지역 장거리 드론 자율 탐사·복귀 기술
넥스트폼은 GPS와 사전 지도를 사용할 수 없는 동굴·터널 등 협소 통로 환경에서 드론이 스스로 진입·탐사하고 출발점까지 복귀할 수 있는 자율 항법 기술을 연구·개발했습니다.
본 기술은 비행 중 드론이 UWB 거리측정 앵커를 일정 간격으로 자가 배치하고, 카메라와 IMU를 활용하는 VIO(Visual-Inertial Odometry)와 UWB 거리 정보를 융합하여 장거리 비행에서 누적되는 위치 오차를 보정하는 방식입니다. 앵커 위치 역시 EKF-SLAM을 통해 함께 추정하도록 구성해 GPS가 없는 환경에서도 안정적인 복귀 항법이 가능하도록 했습니다.
<자연 조명이 없는 화성의 동굴을 모사한 장면>
넥스트폼은 실제 비행 데이터를 활용한 대규모 오프라인 검증에서 VIO 단독 사용 시 약 108 m까지 발생하던 복귀 종점 오차를 UWB 앵커 융합을 통해 약 0.9~1.5 m 수준으로 감소시키는 결과를 확인했습니다. 또한 직선 비행보다 횡방향 관측성을 확보할 수 있는 벽-벽 사행(weaving) 경로가 항법 정확도를 크게 향상시키는 것을 검증했습니다.
<드론에 장착된 조명을 이용해 영상 항법을 수행하는 과정>
이후 넥스트폼은 ArduPilot SITL과 Gazebo 기반의 폐루프 비행 환경에서 실제 제어기·추정기·경로가 상호작용하는 조건까지 검증했습니다.
이 과정에서 발생한 위치 조향 발산, 횡방향 진동, 앵커 위치 편향 전파 등의 문제를 분석하고 자체 추정기 기반 조향, PD 제어, 앵커 초기화 및 불확실성 보정, 사행 경로 정책을 적용하여 안정성을 개선했습니다.
최종적으로 120 m 사행 코스에서 3회 연속 완주를 달성했으며, 250 m 편도·약 520 m 왕복 코스에서도 최초 정식 통과를 기록했습니다.
해당 비행에서는 벽 접촉 없이 임무를 수행하고 복귀 종점 오차 0.19 m를 달성했습니다.
이를 통해 넥스트폼은 GPS 거부 환경에서의 장거리 자율 탐사 및 복귀 항법 기술의 적용 가능성을 단계적으로 검증했습니다.
<의사 위성(빨간 삼각형)을 설치하면서 긴 동굴 속에서 Drift를 최소화하면서 왕복 비행한 결과>
향후에는 현재 확보한 항법·제어 기술을 기반으로 실제 드론 하드웨어 적용과 다양한 통로 및 비정형 환경으로의 확장을 추진할 계획입니다.
많은 관심 부탁드립니다!