


사업분야 & 핵심기술
넥스트폼은 축적된 오픈소스CFD 핵심기술과 엔지니어링 솔루션을 기반으로 고객 맞춤형 시뮬레이션, 해석 및 컨설팅 서비스를 제공합니다.
 | 1️⃣ Computational Fluid Dynamics
|
 | 2️⃣ Engineering Solution Development
|
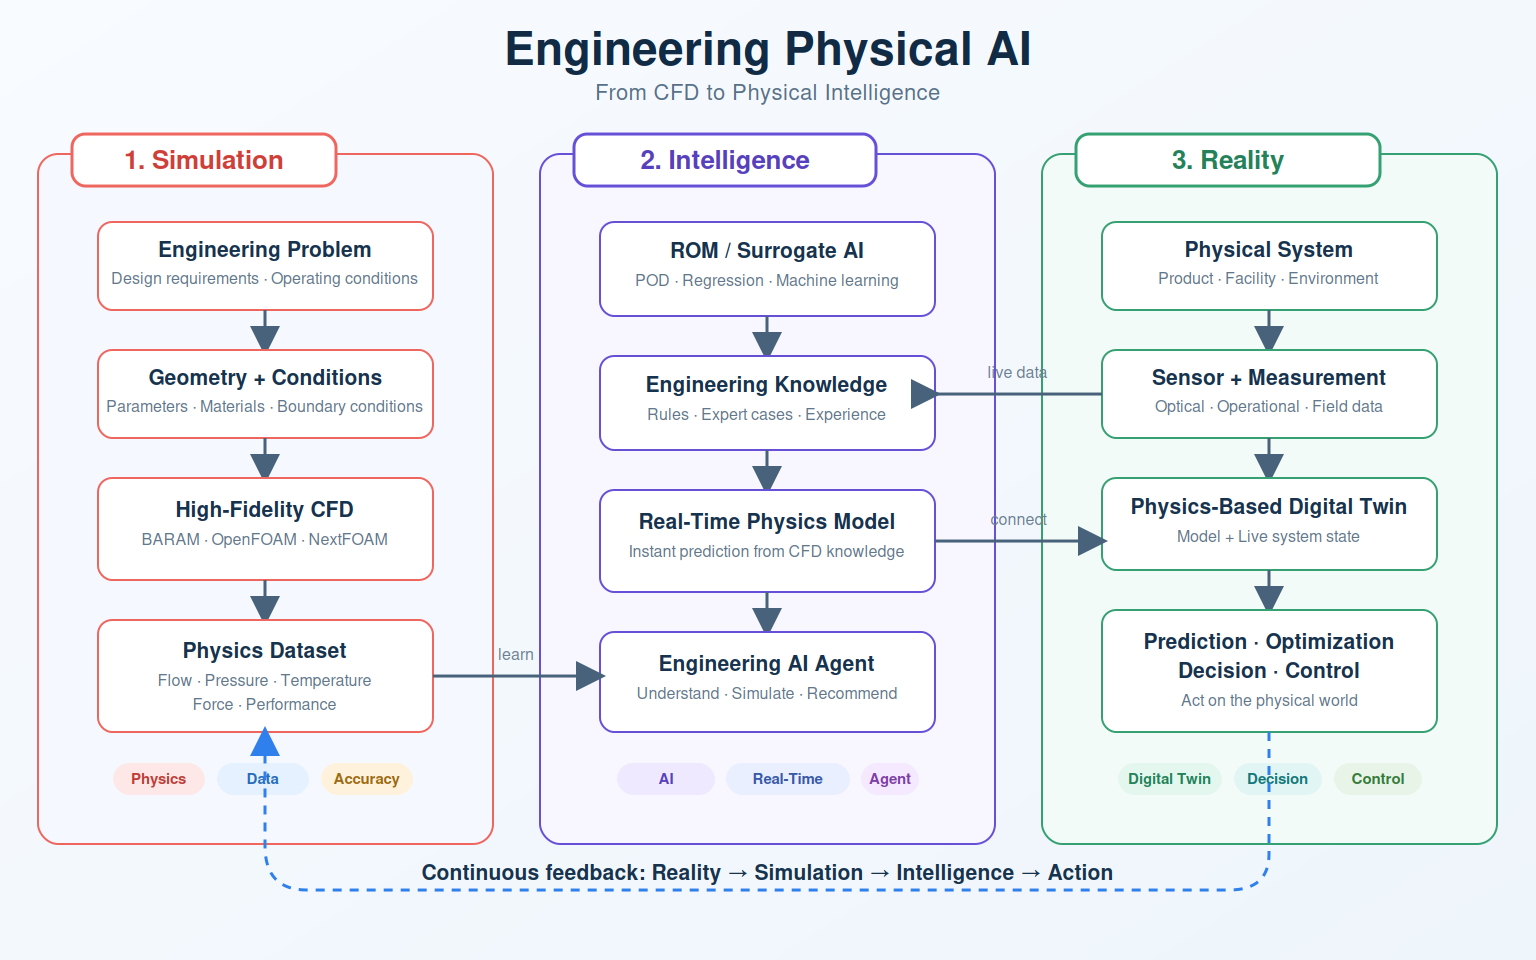 | 3️⃣ Engineering Physical AI
|
 | 4️⃣ Optical Measurement/AI
|
Open Source CFD Solution
BARAM & OpenFOAM
넥스트폼은 오픈 소스 기반의 고성능 CFD 솔루션을 제공합니다.
유연하고 확장 가능한 환경으로 실제 엔지니어링 문제를 해결,
비용을 줄이고 생산성을 높일 수 있습니다.
지금 바로 문의하세요!
DIY CFD
Customized CFD Solution
값비싼 상용CFD 아직도 쓰고 계신가요?
넥스트폼은 사용자의 업무와 목적에 맞는 CFD 환경을 직접 구축할 수 있으며,
자동화와 커스터마이징을 통해 최적의 워크플로우를 제공합니다.
지금 바로 문의하세요!
Engineering Consulting
Fluid Dynamics & Heat Transfer
넥스트폼은 15년 이상 이어온 최고의 기술력으로 복잡한 유동 및 열전달 문제에 대한
전문 엔지니어링 서비스를 제공합니다.
해석부터 최적화까지 실질적인 해결책을 제시합니다
지금 바로 문의하세요!
Computer Vision / AI
Photogrammetry Solution & Consulting
넥스트폼은 이미지를 정밀한 3D 데이터와 디지털 모델로 변환하고
엔지니어링, 검사, 시각화를 위한 뛰어난 영상 계측 솔루션을 제공합니다.
지금 바로 문의하세요!
Engineering Physical AI
"From CFD to Physical Intelligence"
시뮬레이션 데이터와 AI를 이용한 실시간 성능 예측,
디지털 트윈, 최적 설계, 실시간 의사결정에 physical AI 모델을 사용할 수 있습니다
지금 바로 문의하세요!
사업분야 & 핵심기술
넥스트폼은 축적된 오픈소스CFD 핵심기술과 엔지니어링 솔루션을 기반으로 고객 맞춤형 시뮬레이션, 해석 및 컨설팅 서비스를 제공합니다.
| 1️⃣ Computational Fluid Dynamics
|
| 2️⃣ Engineering Solution Development
|
| 3️⃣ Engineering Physical AI
|
| 4️⃣ Optical Measurement/AI
|
컨설팅 포트폴리오
넥스트폼은 항공우주, 조선해양, 자동차, 전기전자, 에너지환경, 건설토목 등 다양한 분야에서 300건 이상의 컨설팅 프로젝트를 수행했습니다. 주요 수행 사례를 소개합니다.
넥스트폼은 15년간 축적된 CFD 기술 컨설팅 경험을 바탕으로, 100여건 이상의 다양한 유동해석 사례를 보유하고 있으며 이를 통해 실제 적용사례를 소개해드립니다.


넥스트폼은 15년간 다양한 산업체, 연구소, 공공기관의 해석 컨설팅을 진행했으며 CFD프로그램 개발, BARAM 서브스크립션 관련 100개 이상 고객사를 보유하고 있습니다.
넥스트폼 협력업체
넥스트폼은 명인이노, C-Numbers, SP GURU, 마이크로소프트 등과 해석 인프라 및 시뮬레이션 기술 분야에서 협력하고 있습니다.
또한 대학·연구센터·학회와 공동연구, 기술 자문, 학술 교류를 통해 CFD/CAE 기술 역량을 강화하고 있습니다.
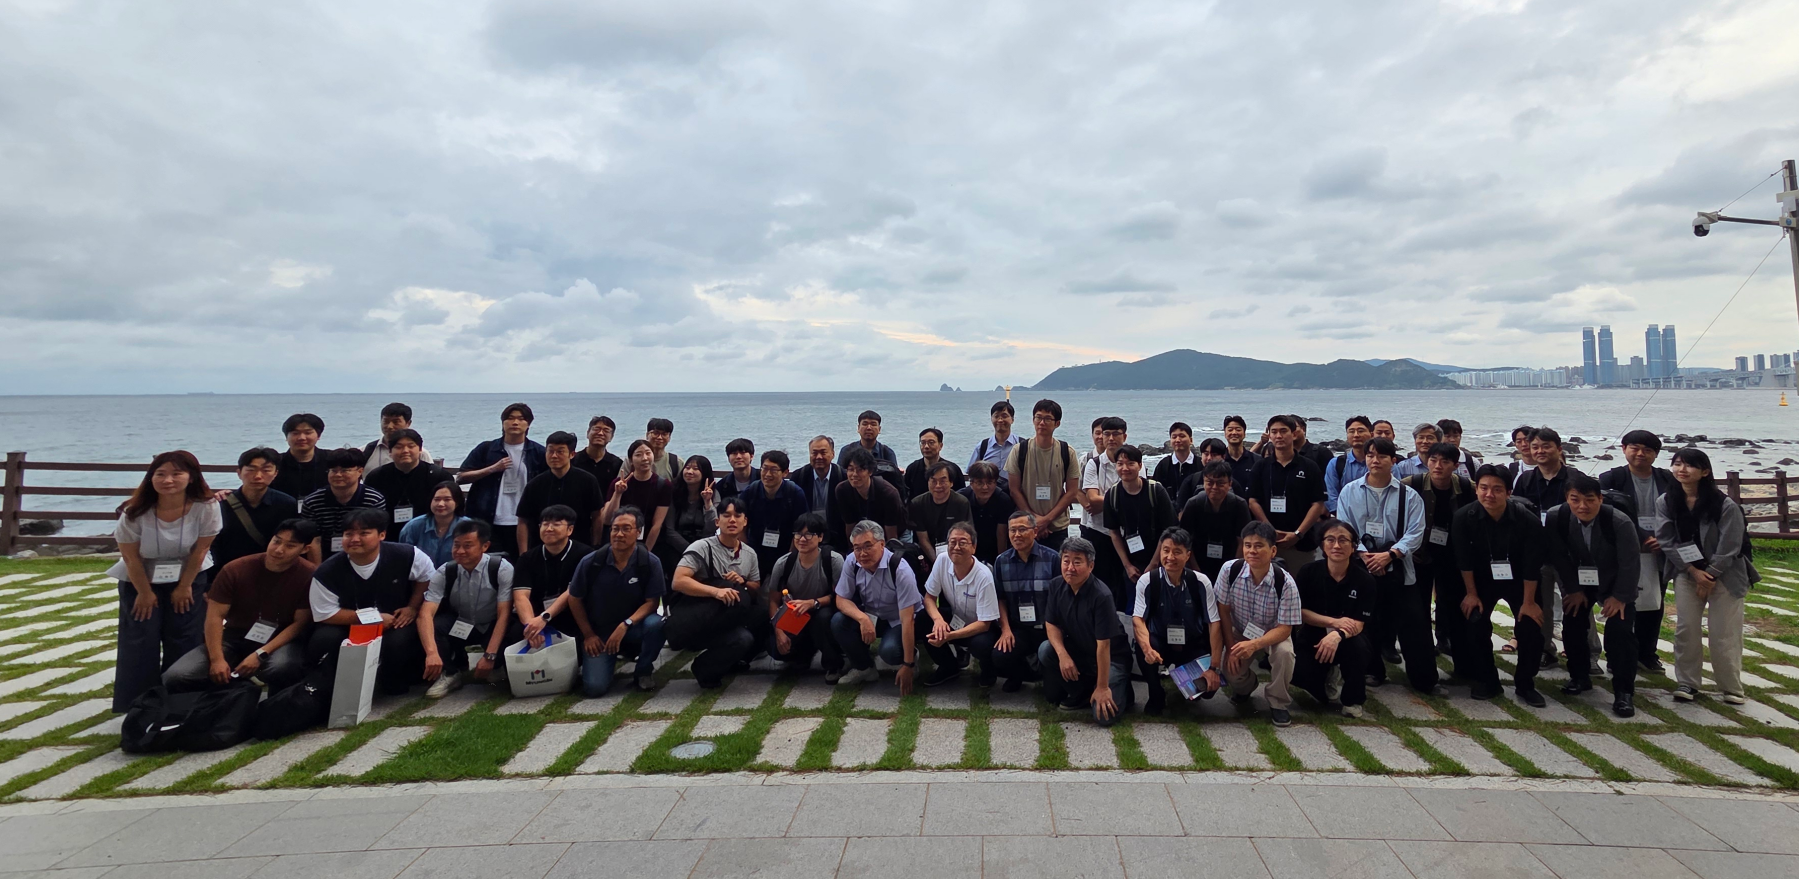
제13회 오픈폼 커뮤니티 컨퍼런스 'OKUCC 2026' 성료
제13회 OpenFOAM Korea Users’ Community Conference(OKUCC)가 많은 관심과 참여 속에 성공적으로 마무리되었습니다.
함께해 주신 모든 참석자 여러분과 소중한 경험과 연구 성과를 공유해 주신 발표자 여러분께 진심으로 감사드립니다.
이번 OKUCC는 OpenFOAM을 기반으로 AI와 CFD의 융합 가능성을 함께 나누며, AI-CFD의 새로운 시대를 여는 의미 있는 자리가 되었습니다.
넥스트폼은 앞으로도 OpenFOAM과 AI-CFD 기술의 발전과 활발한 기술 교류를 위해 함께하겠습니다.


넥스트폼은 GPS와 사전 지도를 사용할 수 없는 동굴·터널 등 GPS 음영지역에서 드론이 스스로 탐사하고 출발점까지 복귀할 수 있는 장거리 자율 항법 기술을 개발했습니다.
비행 중 드론이 UWB 앵커를 자가 배치하고, 카메라·IMU 기반의 VIO(Visual-Inertial Odometry)와 UWB 거리 정보를 융합하여 장거리 비행에서 발생하는 위치 오차를 보정합니다. 또한 EKF-SLAM을 통해 앵커 위치까지 함께 추정함으로써 안정적인 복귀 항법이 가능하도록 구성했습니다.
검증 결과, VIO 단독 사용 시 약 108 m까지 발생하던 복귀 종점 오차를 UWB 융합을 통해 약 0.9~1.5 m 수준으로 감소시켰으며, ArduPilot SITL·Gazebo 기반 폐루프 비행에서는 250 m 편도·약 520 m 왕복 코스를 벽 접촉 없이 완주하고 복귀 종점 오차 0.19 m를 달성했습니다.
이를 통해 GPS 거부 환경에서의 장거리 자율 탐사 및 정밀 복귀 기술의 적용 가능성을 확인했으며, 향후 실제 드론 하드웨어와 다양한 통로·비정형 환경으로 기술 적용 범위를 확대해 나갈 계획입니다.
많은 관심 부탁드립니다!
구체적인 포트폴리오 보기